
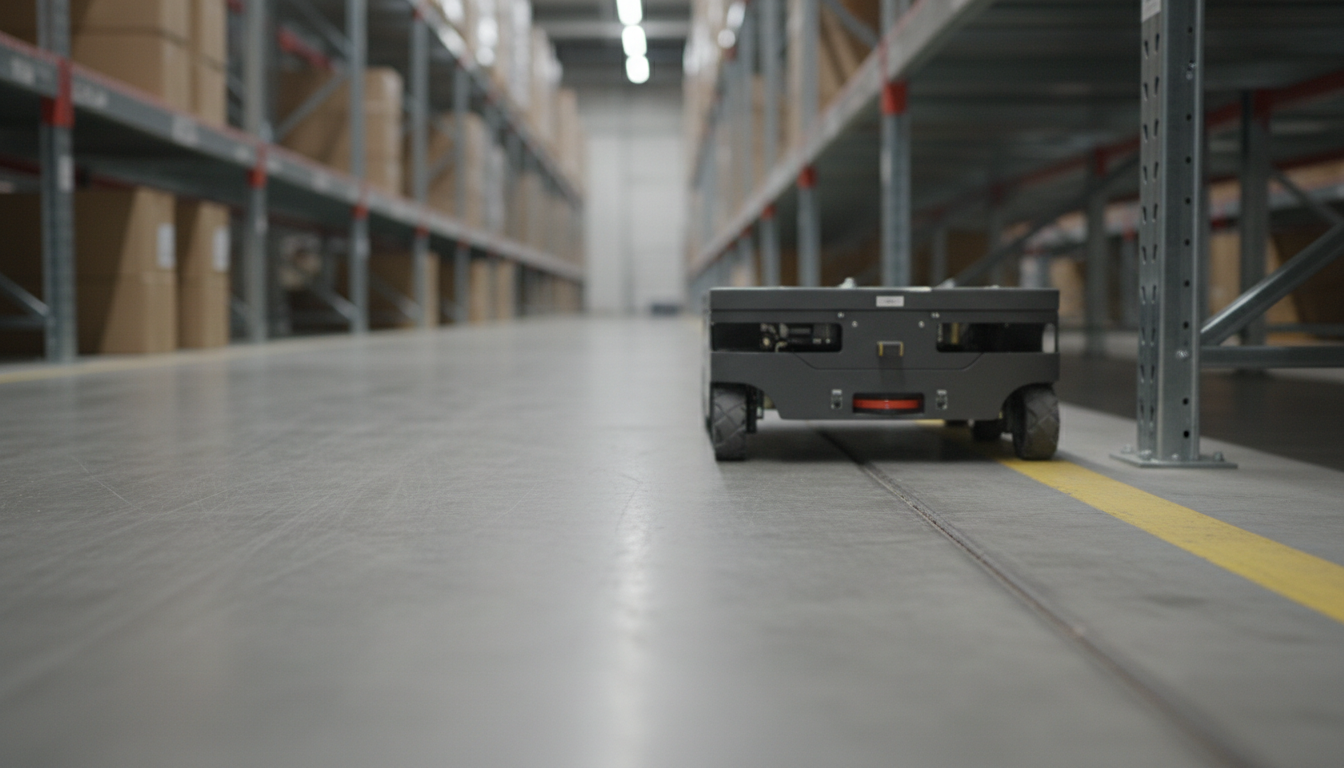
Перевод складского заказа в машинный маршрут превращает статичную строчку в накладной в серию скоординированных перемещений, которыми управляет платформа Яндекс RMS. Этому переходу обязательно предшествует сверка доступности ячеек и физических остатков в учетной системе, а непосредственно за ним следует передача конкретных путевых точек на бортовые контроллеры колесных платформ. Среди специалистов по складской логистике нередко встречается убеждение, что математически выверенная диспетчеризация автоматически устраняет любые задержки на линиях. Однако на практике даже самый строгий расчет сталкивается с физическими ограничениями пространства и непредсказуемым поведением среды.
Разделение ответственности между учетом и движением
В традиционной схеме склада верхнеуровневая система управления складом (WMS) распределяет задачи между людьми. Человек сам оценивает ширину прохода, решает, в каком порядке объехать встречный погрузчик, и замечает упавшую с палеты коробку еще на подъезде. Когда на смену ручным тележкам приходят автономные платформы, этот поведенческий буфер исчезает. WMS оперирует лишь фактом: товар из зоны А нужно доставить в зону Б к заданному времени. Всю физическую реализацию берет на себя система управления парком роботов (RMS).
Основная сложность здесь заключается не в прокладке кратчайшей линии между двумя точками на полу, а в поддержании непрерывной циркуляции десятков машин в ограниченных проездах. Робот не может просто сместиться в сторону на пять сантиметров за пределы размеченной трассы, если там расположены габариты стеллажной балки или зона безопасности соседней машины.
Один коридор: расчет против случайности
Рассмотрим условный пример: узкий сквозной межстеллажный проезд шириной в два с половиной метра, рассчитанный на встречный разъезд двух компактных роботов-транспортировщиков. Программный диспетчер рассчитывает траектории с точностью до десятых долей секунды: первая машина с пустой платформой должна проехать перекресток на седьмой секунде, освободив створ для второго робота с тяжелым палетом на девятой секунде.
В математической модели перекресток проходится без снижения скорости. Однако на практике возникают факторы, которые невозможно полностью заложить в предварительный статический расчет:
- Микропробуксовка колеса на запыленном полимерном полу удлиняет тормозной путь тяжелой платформы.
- Случайный заступ комплектовщика за сигнальную линию заставляет защитный лазерный сканер робота активировать плавное торможение.
- Небольшой перекос поддона смещает центр тяжести, вынуждая алгоритмы стабилизации шасси ограничить угловую скорость при повороте.
В результате второй робот опаздывает к перекрестку всего на две секунды. Если диспетчер рассчитан на жесткое расписание, эта задержка порождает каскадную остановку: первый робот замирает в ожидании окна, перекрывая створ для третьей платформы, стоящей позади него. Пытаясь избежать столкновения, система начинает пересчитывать маршруты для всего узла, что временно снижает общую пропускную способность зоны.
Компромисс: пропускная способность или запас устойчивости
Разрешение таких ситуаций всегда строится на компромиссе, у которого нет идеального математического баланса. Администраторы роботизированных комплексов вынуждены балансировать между плотностью трафика и надежностью движения.
Если заложить в систему широкие временные зазоры и увеличенные дистанции безопасности, роботы гарантированно не будут блокировать друг друга даже при непредвиденных замедлениях. Но такой подход приводит к тому, что проезды визуально пустуют, а дорогостоящий парк машин простаивает в ожидании своей очереди, снижая общую отдачу от автоматизации.
Если же настроить систему на предельно плотный поток с минимальными интервалами, склад показывает проектную скорость только до первого случайного сбоя. Любая внешняя помеха мгновенно превращает локальную паузу в цепной затор. Универсального оптимума здесь не существует: границу допустимого риска приходится подбирать под характер каждого конкретного помещения, качество полов и тип перемещаемого груза.
Границы выводов
Опыт работы подобных диспетчерских платформ показывает, что алгоритмы управления флотом не заменяют собой физическую организацию склада. Они способны оптимально распределить нагрузку по узлам и предупредить встречные блокировки, но бессильны перед систематическими нарушениями габаритов хранения или нестабильным сцеплением колес с поверхностью покрытия.
Достаточно встать в торце любого межстеллажного проезда и понаблюдать за движением техники в течение десяти минут. Если машины регулярно сбрасывают скорость на одних и тех же участках без видимых препятствий на полу, причина кроется не в программном сбое, а в том, что расчетная модель натолкнулась на мелкие физические шероховатости реального склада.